
記事の目的
本記事ではdToFとiToF LiDARの基本や原理について説明します。 LiDARの大まかな種類や用途を理解するのが目標です。
LiDARセンサはLight Detection and Rangingの略で光を使った距離測定技術の総称です。 RADARが電磁波を使って距離を測るのに対して、光を使った距離センサを指します。
こちらはステレオカメラやレーダなど含めた距離センサ全般の記事です。合わせてどうぞ。 aru47.hatenablog.com
(2025/3/17) 内容をiToF中心に改定。dToFとiToFの比較表を追加。
(2025/10/5) LiDARに関する書籍を共著で執筆しました。より詳しく知りたい方は是非買ってみてください!

dToFとiToF LiDAR
LiDARには大きく2つ種類があります。
一つはdirect Time of Flight型(dToF) LiDARでもう一つがindirect Time of Flight(iToF)型LiDARです。iToFは間接ToF型とも呼びます。
基本特性の比較
| 特性 | dToF (direct Time of Flight) | iToF (indirect Time of Flight) |
|---|---|---|
| 測定原理 | パルスレーザーの往復時間を直接計測 | 変調された連続光の位相差を計測 |
| レーザ光源タイプ | パルスレーザー | 変調された連続光(正弦波など) |
| 受光素子 | SPAD(高ゲイン、パルス) | APD(線形) |
| 測定可能距離 | 50-300m | 5〜15m |
| 環境耐性 | 強い(外光の影響を受けにくい) | 弱い(外光の影響を受けやすい) |
| 画素数 | 数万画素 | 0.1-1メガピクセル |
| 距離精度 | 高精度(cm単位) | 超高精度(<cm) |
| 製造コスト | 高価(十万円〜) | 比較的安価(数千円〜) |
| 主な応用分野 | • 自動運転 • 測量 • ドローン |
• 室内用途 • AR/VR • ジェスチャー認識 |
| 代表的製品 | • Velodyne LiDAR • Livox Horizon |
• Microsoft Kinect •Basler ToF Camera |
dToF LiDAR
原理
距離センサ入門からの引用です。
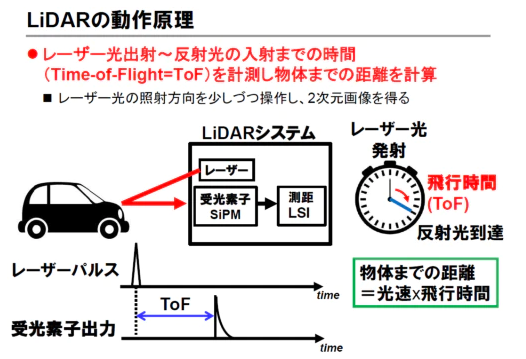 dToF LiDARはレーザパルスを出射し、筐体に帰還するまでの時間から対象物までの距離を求めます。
dToFの原理を考えてみましょう。
dToF LiDARはTime of Flight(光の飛行時間)をベースにして距離を測ります。
原理としては単純で、下記の図のようにパルスレーザを筐体から放ち、そのレーザパルスが物体に反射して返ってくるまでの時間を計測します。 もしレーザ光が10秒後に返ってきて光速を単純のため1m/sとすると、物体までの距離は
(10秒 * 1m/秒)/2 = 5m
と5m先に物体があることがわかります。
このように直接飛行時間をベースにして距離を導出するのでdirect Time of Flightと呼びます。
実際の光速は108m/sと非常に早いため、光が返ってくるまでの時間は数ピコ秒、ナノ秒のオーダーなので時間を計測する回路には高い精度が求められます。
dToF LiDARの製品
- Velodyne LiDAR

- Livox LiDAR

n
こちらに詳しく紹介しています。
dToF LiDARの特徴は以下です:
- 遠距離
- 外乱に強い
- 価格は高い
いずれのLiDARも距離は50-200m、角度解像度は0.1度~1度程度です。 そのため自動運転など野外の距離測定用に注目されています。
例えばWaymo社の車の上などにdToF LiDARが載っていますね。ちなみにwaymoのlidarは自社製(!)です。
よく見るクルクル回転する機構を備えており、それによって360度の全周囲のデータを獲得しております。

またLivox LiDARは安く、ドローンなどのアプリケーションへの適応も期待されています。

dToF LiDARのスキャン方式について
(2022/7追記)

Gates-backed Lumotive upends lidar conventions using metamaterials | TechCrunch
こちらの図はdToF LiDARの種類を3つに分けております。
2D Raster-Scan型や1D Line-Scan型は単位画素辺りのレーザパワーが高いため、計測距離が長いのが特徴で自動運転に必要な200mを達成可能です。一方で弱点としてレーザのスキャン機構が必要のため、価格は高いです(数十万円)。
そのためiPadなどのコンシューマーデバイスではFlash型というスキャンをしないLiDARが使われています。Flash型はカメラのフラッシュのように一面にレーザを照射し一度に多くの画素のdToF計測を行います。画素辺りのレーザパワーが弱いため遠距離は取れませんが、スキャン機構がないため低コストかつ小さい筐体で実現可能です。
iPadのdToF LiDAR
(2020/6/18追記)
アレーサイズは320x240?のFlash型LiDARを形成しています。Flash LiDARはレーザを一面に照射し、イメージセンサのように一度に絵として反射レーザを受光しToFを得る機構です。Velodyneのようなスキャン型に対しレーザ光が分散してしまうので距離は取れないですが、室内であれば十分実用的な結果が得られます。

SPADはマイクロレンズ付きの10umピッチで裏面照射型となっています。チップ写真を見る感じ、SPADアレーであるチップと読み出し回路をCu-Cuで接続している3Dチップです。読み出し、ToF計算回路はいつものCISで使用している10メタルプロセスの65nmのCMOSロジックチップでしょうか。
indirect Time of Flight
原理
iToF LiDARでは、dToFのような単発のパルスではなく、連続的に変調された光信号を使用します。
この「間接的」という言葉は、直接パルスの往復時間を測るのではなく、位相のずれから間接的に距離を算出する方式を指しています。


https://www.terabee.com/a-brief-introduction-to-time-of-flight-sensing-part-2-indirect-tof-sensors/
- 送信側では正弦波(sin波)などで強度変調されたレーザー光を連続的に発射します
- この変調光が対象物に反射して戻ってくると、往復の距離に応じて位相がずれています
- 元の変調信号と受信した反射光の位相差を測定します
- この位相差から距離を計算します
LiDARの周期をt、光速をc、検知した位相遅れをθとすると、
distance = c/2 * t * θ/2π
ここで:
- c: 光速(約3×10⁸ m/s)
- t: 変調周期(秒)
- θ: 測定された位相差(ラジアン)
- 2π: 一周期の位相(360度 = 2π ラジアン)
この式を見ると、確かに光の飛行時間(Time of Flight)を基にしていることがわかります。位相差θが2πに近づくと、計測できる最大距離に達します。
変調周波数が高いほど距離精度は向上しますが、最大測定距離は短くなります。この相反関係がiToF LiDARの基本的な設計トレードオフになります。
例えば:
- 100MHz(周期10ns)の変調では最大距離は約1.5mになります
- 10MHz(周期100ns)だと最大距離は約15mまで伸びますが、距離分解能は1/10となります。
これが前回のブログ記事で言及されていた「変調周期は最大距離と距離精度のトレードオフ」の意味です。
iToFとdToFの比較
iToFは本質的に計測距離が短く、連続変調波を扱うため太陽光に弱いです。
dToFよりも高精度にしやすいため、室内の使用に向いています。
iToF LiDARの製品
- Kinect v2, Azure Kinect


https://annex.jsap.or.jp/photonics/kogaku/public/41-05-kaisetsu1.pdf 画素内積分回路の実装
回路の話となりますが、dToFのようなパルスレーザを高精度に受光する回路は複雑になってしまう反面、iToFのように周期的なレーザ光の位相を計算する回路は非常に小さく設計することができます。
具体的には位相の計算処理はアナログ回路が得意な積分回路で実装することができ、実際にソニー、マイクロソフトの製品では同処理を特別な画素を設計し、ピクセルレベルで行っております。
追加回路は多く必要がないため、イメージセンサと同様な回路を設計することができ、非常に大きい解像度を持ちながら(0.1-1メガピクセル)コンシューマデバイスなどに載る低価格なLiDARを作ることができるのがiToF LiDARの特徴です。
また最後に半導体には馴染みない方にはマニアックに感じるかもしれませんが重要なのがセンサ(フォトダイオード)の要件です。このように積分結果から距離を導出するため、フォトダイオードの特性は線形でないといけません。
しかしながらフォトダイオードを線形の領域で使うと受光効率は悪く、弱いレーザ光を検出することはできません。反面にdToFでは光を検出さえできればよく受光特性は非線形でも精度に寄与しません。そのためフォトダイオードの受光効率が高いアバランシェ領域やガイガー領域で動作することができます。この領域における受光効率はiToFに使用する領域の数100~1000倍ほど高いです。だからdToF LiDARは数百メートル先の物体を検出できるんですね。
参考文献
- パルス変調型iToF(ソニー)
- ミキシング型iToF(Microsoft Kinectv2, v3)
- 解説記事
この分野の権威である静岡大川人先生の解説記事です。とてもわかり易く、オススメ。
自分の論文の日経エレの解説記事です。有料ですが。。
3D/LIDARを学ぶには
良い参考書を紹介します。
Open3Dといった点群処理の入門用
LiDARに関する多くの情報があるInterface企画


最後に
LiDARにはdToFとiToFと2つの原理があって得意な領域が違います。
LiDARはiPhone Proにも載っており、高価なセンサから身近なセンサになりつつあります。
今後も新たなアプリケーションが出てくるのが楽しみです。
https://www.amazon.co.jp/tryprimefree?&_encoding=UTF8&tag=arutema47-22&linkCode=ur2&linkId=5a2c06e21fdf19e09b741ca13a8384f3&camp=247&creative=1211www.amazon.co.jp
